A / REPRODUCE THE RECORDING
1:1 尚未实现原动作为什么在仿真中失败?
同一时间轴输入原真机反馈。机器人腕部轨迹接近参考,红杯仍在接触与释放后侧倒。几何、材料、驱动和真实控制语义需要继续辨识。
查看差异与失败证据 ↗PHYSICAL AI RESEARCH 01 / REAL2SIM2REAL
从一段真实示范出发,重建可交互的世界,在物理中复现动作、检验差异,积累可用于训练的经验。
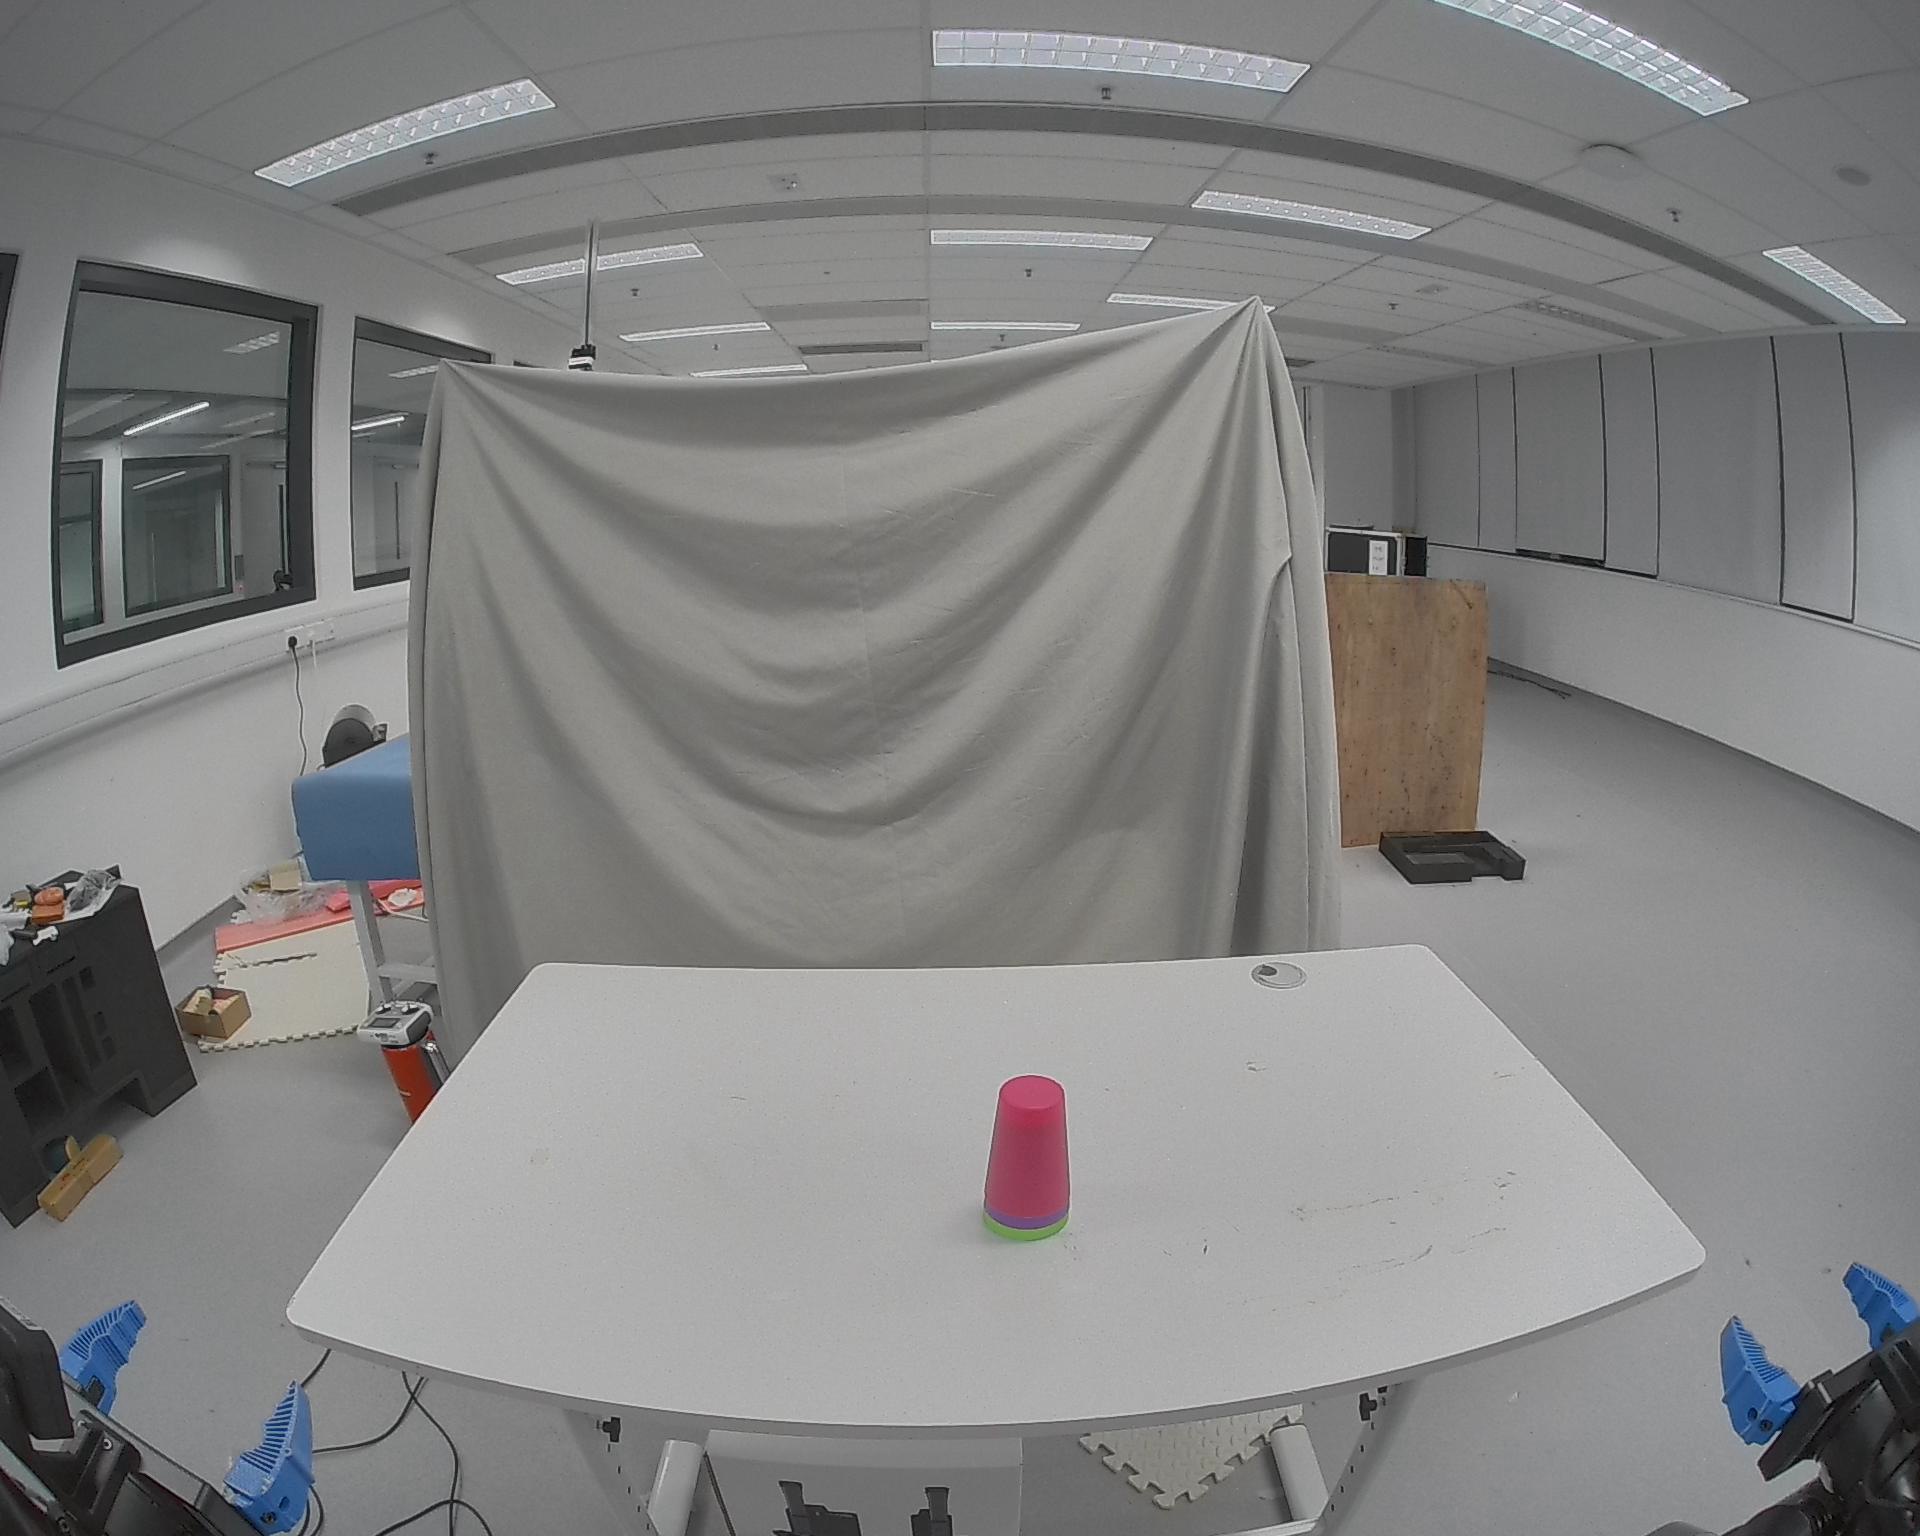
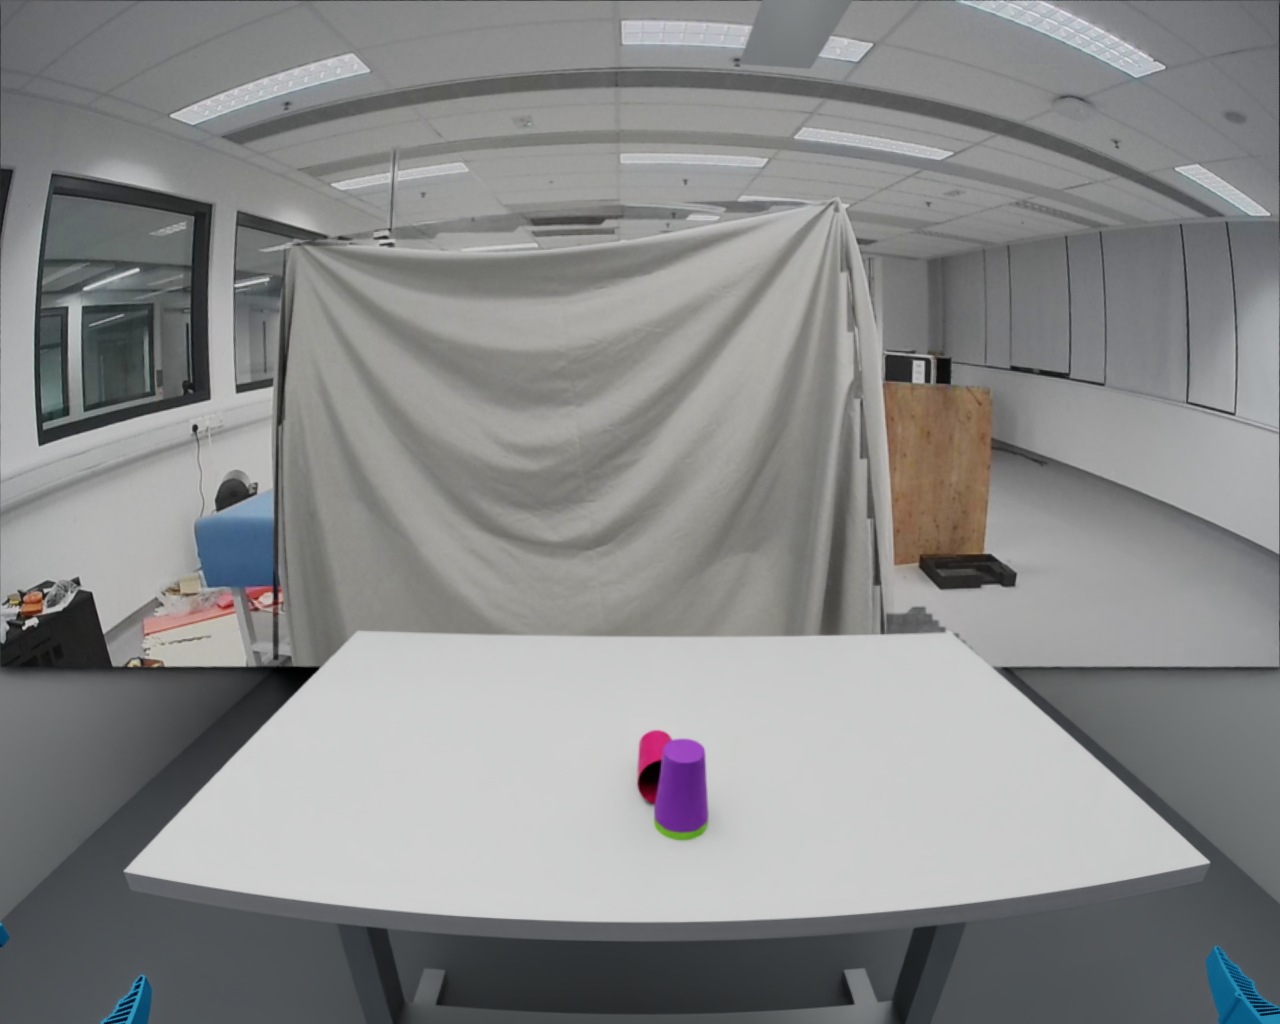 REAL / HEAD LEFTSIM / PHYSX拖动对照 · ← → 键微调
THE RESEARCH LOOP
把世界、动作和验证放在同一条证据链上。每次失败都为下一轮模型修订提供依据。
视频、目标、控制与反馈
保留来源和原始时钟
Blender 几何与 USD 场景
碰撞、惯量与接触模型
Isaac Sim 原生 rollout
对照运动、接触与释放
独立 gate 筛选训练候选
动作与观测分别记录
后续训练和实机验证
用迁移效果检验数据价值
↶ DIAGNOSE → REVISE → VALIDATE · 真实回验仍待完成,当前重点是仿真与证据链。
EXPERIMENT / TWO QUESTIONS
两种目标分别验收,避免把重新规划后的成功,误认为对真实动作的复现。
A / REPRODUCE THE RECORDING
1:1 尚未实现同一时间轴输入原真机反馈。机器人腕部轨迹接近参考,红杯仍在接触与释放后侧倒。几何、材料、驱动和真实控制语义需要继续辨识。
查看差异与失败证据 ↗B / GENERATE VALID BEHAVIOR
3 条局部变体通过同场景重新生成控制,五条候选中三条通过 18 项验收。记录 54,216 条状态转换;它们是相关的局部示范,尚未检验策略训练和真机迁移。
查看 1 → X 的范围 ↗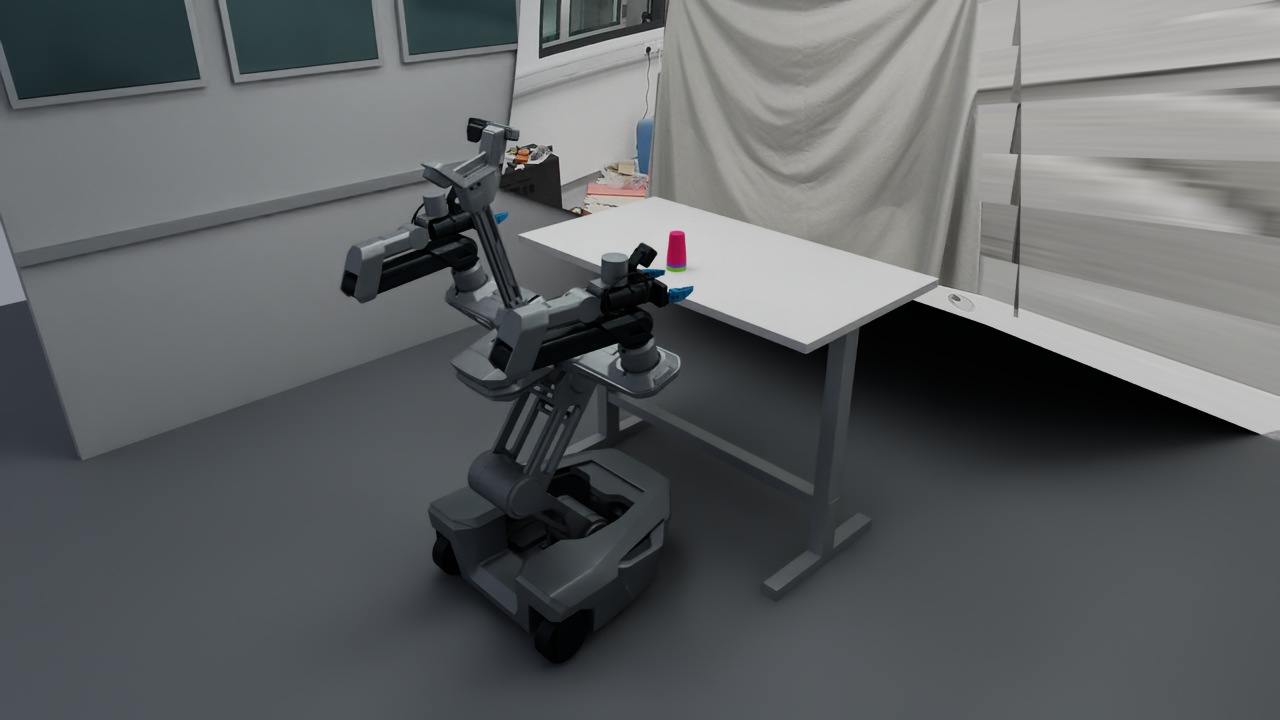 INSIGHT 001 / FROM THE EXPERIMENT
PHYSICAL AI NOTES
从一次叠杯实验,看几何、接触、控制接口与评测如何共同决定仿真的价值。
阅读研究笔记 ↗复用代码、Skill、Harness 与数据接口,继续构建 Real2Sim2Real。