SELECTED LOCAL EPISODE
桥式杯塔
先在一条完整录制上验证,再扩展这一类任务。
当前 HF 状态:数据处理已完成;完整物理操纵、训练收益和真机迁移尚未验证。
RECONSTRUCTION ATLAS / 2026.10.24
把真机录制、估计场景和物理结果放在同一张进度图上。先用现有模型与可追溯估计推进仿真,再逐步检验它与现实的一致性。
01 / REAL RECORDINGS
一条 episode 算一条。多视角、帧数和重复实验不会增加录制数。下列是固定版本来源清单,不是实时 HF 总量。
SELECTED LOCAL EPISODE
先在一条完整录制上验证,再扩展这一类任务。
当前 HF 状态:数据处理已完成;完整物理操纵、训练收益和真机迁移尚未验证。
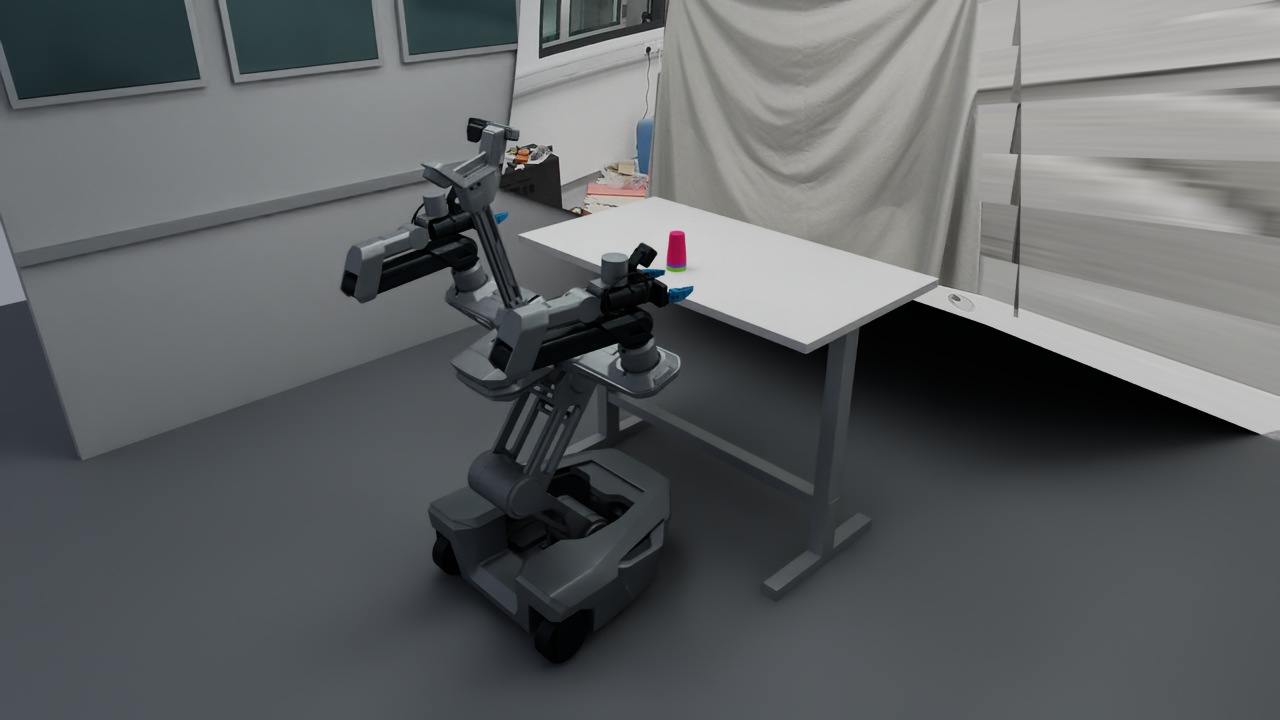
CASE 000 / THE ORIGINAL CUP DEMO
约 75 秒,四路相机与位姿。已有场景和完整物理实验;原反馈重放仍失败。同场景重新生成的 5 条候选中 3 条通过旧任务验收,它们不是 3 条新增真机录制。
打开完整多相机 Demo ↗旧三杯套叠与新 HF 桥式杯塔分别统计,原轨迹 1:1 均未证明。02 / HARNESS LOOP
主要技能:worldfoundry-real2sim。Agent 组织工具和修正,验收程序重算日志。当前是工程迭代,并非已经证明的自主自我改进系统。
| 阶段 | 输入 | 输出 / 格式 | 状态与边界 |
|---|---|---|---|
| 01 · 证据接入 | HF repo / commit、MCAP、旧视频与位姿、机器人模型 | inventory.json、acquisition.json、SHA256 | 5 条 HF 已处理;旧录制独立保存 |
| 02 · 解码与对齐 | 原始消息、schema、log / publish / header 时间 | messages.jsonl、schemas/*.msg、图像字节、manifest.json | 目标 / MotorControl / feedback 分开;保留缺失 |
| 03 · 资产与参数估计 | RGB / 可用深度、模型库、任务说明、尺寸先验 | Blender / mesh、参数 JSON、来源与估计区间 | 允许估计尺寸;新任务资产尚未全部建好 |
| 04 · 场景与控制计划 | 物体资产、机器人 USD / URDF、初态、动作语义 | scene.usda、plan.json、参数与代码 SHA | 真实控制与推断控制单独标记 |
| 05 · 原生物理执行 | 冻结场景、控制器、episode、seed、阈值 | states.jsonl、contacts.jsonl、result.json | 已有组件和双臂诊断;新 HF 完整操纵待执行 |
| 06 · 独立验收 | 原始状态 / 接触 / 命令、冻结 gate、参考轨迹 | 逐项 PASS / FAIL / UNVERIFIED、误差、失败索引 | 状态日志独立重算;不拿文件生成代替任务通过 |
| 07 · 诊断与最小复验 | 失败证据、baseline、声明的修改项 | candidate、新日志、同条件配对与留出段报告 | 只重跑受影响阶段;保留失败与重试成本 |
| 08 · 数据与展示 | 有效掩码、动作观测、相机引用、验收与成本 | training.npz、VLA JSONL、JSON / CSV / 中文报告 | 现有为自定义接口;新 HF 物理合格数据 0 条 |
训练中间层:20 Hz 因果对齐,float32 [N,14];左臂6+右臂6+左右夹爪各1。motion_target 为动作,feedback 为观测,MotorControl 独立保存。缺值用 mask 与 null / NaN 表达;VLA 为自定义格式,未宣称 LeRobot 原生兼容。
03 / PHYSICAL VALIDATION
既检查物理结果,也检查证据是否完整。独立重算器与模拟器共享日志,不等于独立真机测量。
verify_payload() / audit()已用于五条 HF intake
velocity_violations()已用旧失败日志验证中止条件
evaluate_bridge_probe.assess()两个合成组件正负例;不代表机器人操纵
evaluate_arm_interface.py四次双臂诊断;真实控制律未核实
evaluate_implicit_holdout.py2 s 连续诊断,留出段 0/468 超速
新任务完整 gate桥式杯塔、插入、拉链、网球尚未全部接通
支撑高度误差 <4 mm;最后0.5s位置漂移 <2 mm;最终线速度 <0.01 m/s;最大穿透 <2 mm;倒扣倾斜 <5°。还需最终支撑接触持续有效。阈值仅适用于这两个合成组件探针,不能直接用作精密插入或完整HF任务门槛。
这证明已测窗口数值稳定性改善。没有任务物体,实际 ACU 控制律仍未核实;完整物理任务成功率与单位合格数据成本均为 N/A。
04 / ESTIMATE → TEST → CALIBRATE
估计值进入探索性仿真;真实测量用于校准与验证。两条路径都有用途,分别报告。
结合图像、机器人尺度、现有模型与常见物体先验,记录尺寸、质量和摩擦的估计来源。遮挡部分保留不确定性。
先测碰撞、支撑、可达性,再测完整抓取与释放。对估计尺寸做固定范围扰动,观察结论是否稳健。
实测尺寸、有效深度与驱动说明到位后校准。未实测时标为估计,不阻止探索,也不宣布真机等效。
现有四个相机 MKV 为彩色轨;五条 HF 的十个腕部深度通道均为 0 帧。顶部双目可用于推导深度,但标定/矫正绑定仍需核对。这里没有上传原始 MCAP、私有相机 ZIP 或凭据。